| English | Japanese |
|
昨日までのアクセス |
|
| TOPページ | 【 リリー日記 】 ミンダナオでの生活日記 |
| 26/11/12 | JG2TST製作 YAESU FT-991A CATコントローラー |
| 26/11/11 | SatBox Mini制作 |
| 26/11/08 | IC-705用冷却ファンユニットの3Dデータ |
| 26/11/07 | SatBox_Ver0.1.1c-beta IC-9700テストバージョン |
| 26/11/07 | SatBox取り扱い説明書 |
| 26/11/06 | USB FSIOインターフェース用プログラム |
| 26/11/03 | SatBox開発用のFT-847を入手 |
| 26/11/02 | デジタルマルチテスターZT219を購入 |
| 26/10/28 | Linuxを使ったホームサーバーの構築 |
| 26/10/27 | レピーターコントローラーの機能説明 |
| 26/10/27 | レピーターコントローラー基板とファームウェア |
| 26/10/26 | JTDX自動運用 Ver0.7.7 |
| 26/10/26 | WSJT-Xリモート運用 Ver0.1.6 |
| 26/10/22 | 米沢の無線室から始まったUNIXとネットワークの思い出 |
| 26/10/20 | レピーター用YAESU FT-2600M入手 |
| 26/10/19 | ローテーター用リレーインターフェース販売 |
| 26/10/18 | ケンプロローテーターリレーインターフェース KiCAD データー再掲載 |
| 26/10/17 | インドネシアのJOTA/ジャンボリー・オン・ジ・エア |
| 26/10/17 | 日記にコメントが書けるようになりました |
| 26/10/11 | Arduino IDEをインストールする |
| 26/10/09 | DXCC200のステッカー到着 |
| 26/10/08 | SatBox Cloudをリリース |
| 26/10/06 | オークションでミニPC ECS LIVA Zを落札 |
| 26/10/05 | 1か月ぶりのHF運用でガンビアのC5RとQSO |
| 26/10/04 | Raspberry Pi OSのインストール |
| 26/10/02 | レピーターコントローラーの機能説明 |
| 26/10/01 | レピーターコントローラー基板とファームウェア |
| 26/09/30 | JLCPCB社へ基板を発注する手順 |
| 26/09/24 | Ozamizのパーツショップ UNITRUST |
| 26/09/22 | ケンプロローテーターインターフェース |
| 26/09/18 | SatBox Bate版基板とファームウェア |
| 26/09/14 | SatBoxの基板を設計してみました |
| 26/09/12 | 太陽光発電システム計画 |
| 26/09/09 | サテライト用SatBox パート4 |
| 26/09/04 | 孫のZion君 |
| 26/08/29 | ハムフェア2026開催 |
| 26/08/25 | フランツ・ヨーゼフ諸島のDXペディションRI1FJL |
| 26/08/23 | 衛星RS-44を使ったQSO |
| 26/08/22 | 現在サテライトVUCC48 |
| 26/08/16 | サテライト用SatBox開発中 パート3 |
| 26/08/05 | HP 8656B SGを使用してIC-820Hの受信感度を測定 |
| 26/08/02 | サテライト用SatBox開発中 パート2 |
| 26/07/16 | 発注していた3Dプリントのパネル納品 |
| 26/07/12 | サテライト用SatBox開発中 |
| 26/07/05 | 気温・湿度・気圧モニター室内ユニット |
| 26/06/30 | FreeCADで3Dプリンターの為のデーターづくり |
| 26/06/16 | KR-500にAS5600磁気エンコーダ取り付け |
| 26/06/05 | 孫Zion君のCQ |
| 26/06/04 | 仰角ローテ―ターKR-500のポテンションメーター交換 |
| 26/06/03 | レピーターコントローラーの制作その4 |
| 26/06/01 | 気温・湿度・気圧モニターソフト |
| 26/05/31 | 気温・湿度・気圧モニター |
| 26/05/21 | JTDX自動運用BUGFIX |
| 26/05/17 | サテライト用アンテナ系修理 |
| 26/05/13 | AlincoDR-130バックライト修理 |
| 26/05/07 | レピーターコントローラーの制作その3 |
| 26/05/03 | サテライトのお友達YC8RPK |
| 26/04/26 | DXCC200達成 |
| 26/04/23 | ISSボイスレピーターでの交信 |
| 26/04/20 | WSJT-Xリモート運用ソフト |
| 26/04/19 | アルインコDR-130ゲット |
| 26/04/15 | ClublogのCharts |
| 26/04/10 | POCトランシーバーについて |
| 26/04/08 | YAESUの無線機でKENWOOD AT-300を使う |
| 26/03/17 | フィリピンでアマチュア無線クラブを作るには |
| 26/03/10 | YAESUの無線機でKENWOOD AT-300を使う |
| 26/03/07 | Linux Mintのインストール |
| 26/02/27 | フィリピンアマチュア無線試験問題集 |
| 26/02/20 | JK1SNSから荷物到着 |
| 26/02/18 | テンポラリーライセンスの更新 |
| 26/02/14 | サテライトトラッキングプログラムSattrack |
| 26/02/05 | レピーターコントローラーの制作その2 |
| 26/02/02 | 衛星IO-86でCQを出す |
| 26/01/27 | シャック&レピーターコントローラー |
| 26/01/16 | レピーターコントローラーの制作 |
| 26/01/16 | ローテーターインターフェース基板制作 |
| 26/01/10 | サテライト用アンテナ設置 |
| 26/01/08 | WSJT-Xリモート運用ソフト |
| 26/01/07 | JTDXリモート運用ソフト |
| 26/01/04 | log_reciver_Ver2.6.6ソフト |
| 26/01/04 | VPNソフト Tailscale |
| ローテーターインターフェース SatBox Mini 制作(2026/11/11) | ||
|---|---|---|
SatBox Miniとはこれまで、衛星通信用ローテーターの制御には、Fox Delta社のST2-USBインターフェースを使っていました。ST2-USBはPICマイコンを使用し、16文字×2行のLCDを搭載しています。 今回は、ESP32-C3を使い、PCからの角度指示を受けてローテーターを制御する「SatBox Mini」を製作しています。表示や制御のプログラムを自分で変更できる構成を目指しました。 SatBox Miniは、SatBoxにあるドプラー補正用の計算や衛星の方位角・仰角を求める機能を持たない、外部ソフトウェア連携用のインターフェースです。衛星の追尾計算はSatPC32が行い、SatBox Mini側は指示角度とローテーターの実測角度を扱います。 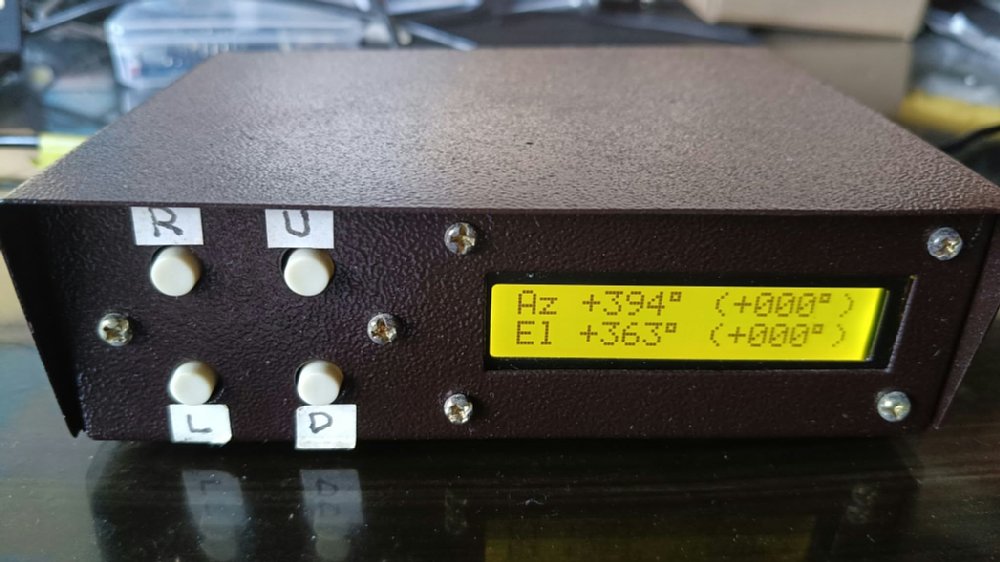 | ||
表示にはOLEDを使用表示器には1.3インチのOLEDを使用し、従来の構成では表示していなかった衛星名も表示できるようにしました。 画面上部にはSatPC32で選択している衛星名、下部には方位角(Az)と仰角(El)を表示します。 写真はローテーターコントローラーに接続する前の表示例です。 衛星名の表示とAOS表示 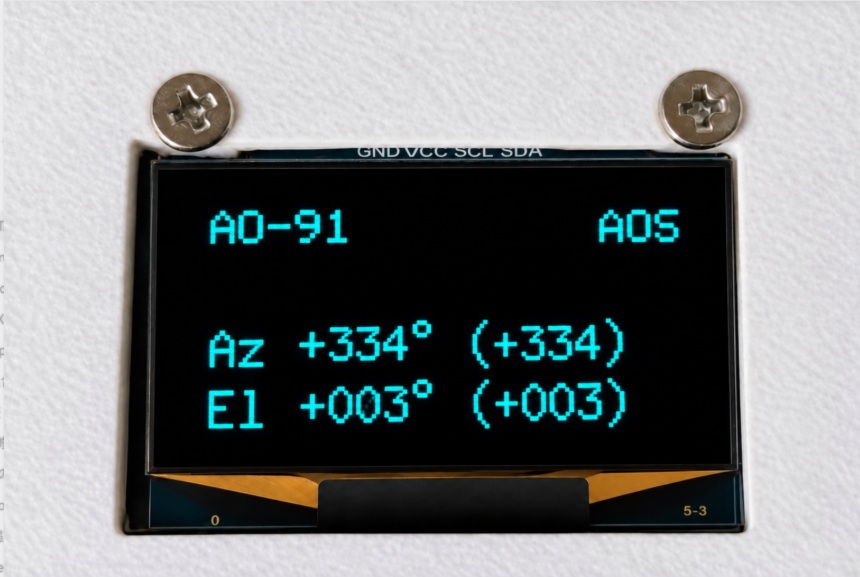 衛星が地表面以下の時はWait表示 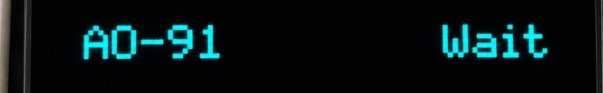 | ||
SatPC32_SatBox_Mini_BridgeSatPC32からSatBox Miniへデータを渡す、Windows用のブリッジソフトウェアです。SatPC32との間はDDE、SatBox Miniとの間はUSBシリアル通信で接続します。 角度指示はローター制御用のDDE通信から受信します。衛星名はSatPC32の別のDDE出力から取得して表示に使用し、角度指示の処理とは分けています。 SatPC32側でBridgeをローターインターフェースとして利用できる状態にしたうえで、Setup → Rotor Setup → Rotor interfaceからSatPC32_SatBox_Mini_Bridgeを選びます。Bridge側ではSatBox MiniのCOMポートを選択します。 Bridgeは日本語・英語の表示を切り替えられます。ローテーターに接続した後は、校正画面で方位角・仰角それぞれの角度信号と実際の角度を対応付けます。掲載した画面の角度は表示例です。 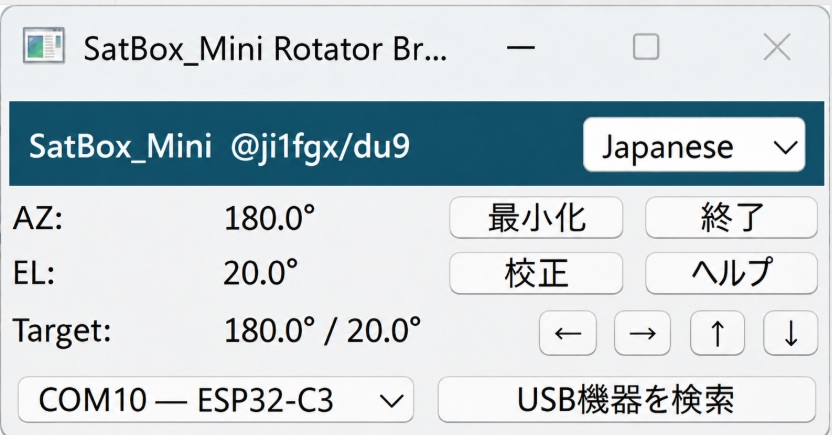 | ||
インターフェース基板基板の回路・配線パターンはKiCadで設計しました。主な構成は次のとおりです。
SatBox Miniはローテーターコントローラーに接続して使用するもので、モーターを直接駆動する装置ではありません。 ESP32-C3のスケッチを書き込む際は、Arduino IDEでボードを「ESP32C3 Dev Module」にし、ツール → USB CDC On Boot → Enabledを設定します。内蔵USBを使ってBridgeと通信するために必要な設定です。 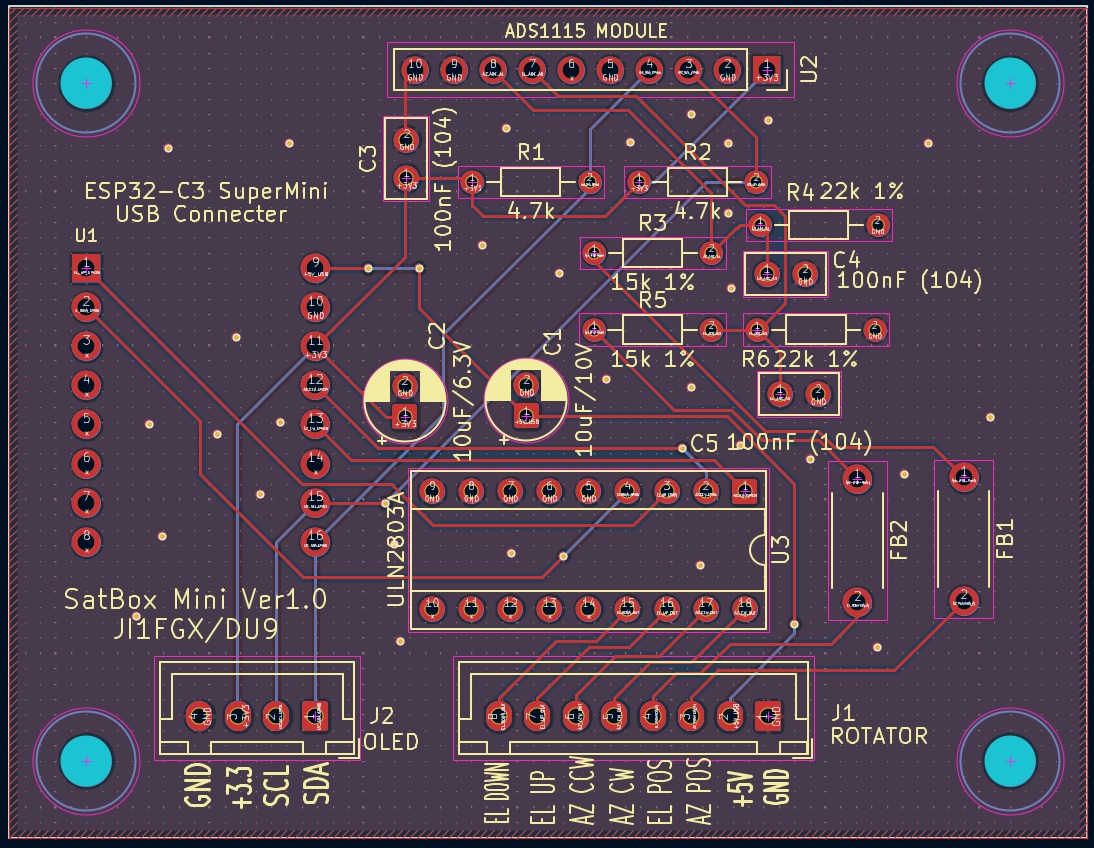 | ||
基板はJLCPCBへ発注予定基板はJLCPCBへ発注する予定です。今回はSatBoxのDIP版とSatBox Miniの基板をまとめて注文する予定です。 今回確認した見積もりでは、基板製造は約2日です。その後、EMSでオザミズ市の郵便局に届くまで、約3週間を見込んでいます。 現時点ではOLEDとPC連携の表示確認を進めている段階です。基板の到着後、ローテーターコントローラーに接続して実測角度の取り込みと追尾動作を確認し、その結果を踏まえて販売価格を決める予定です。 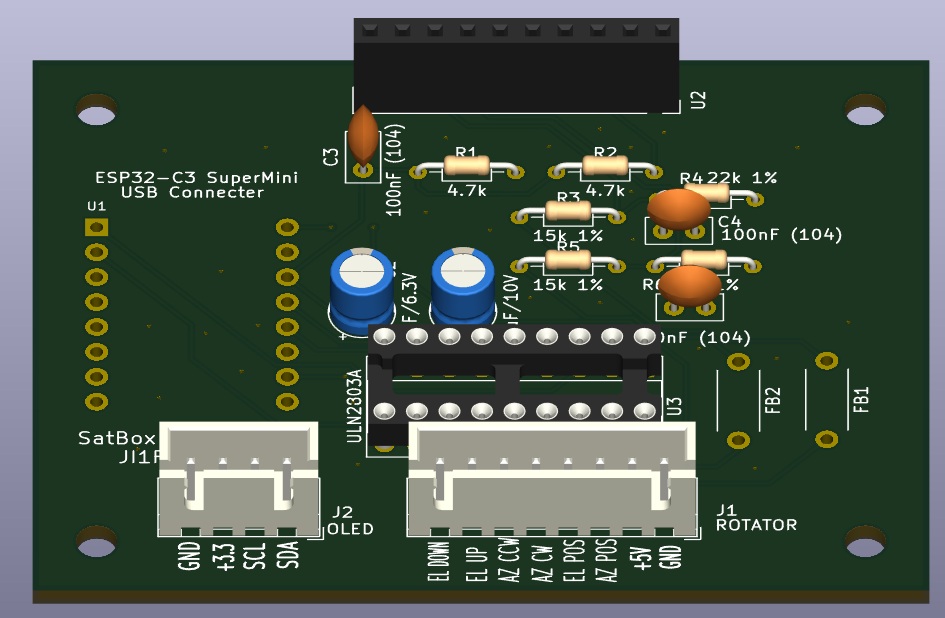 | ||
ACモーターローテーターへの接続インターフェースACモーター式ローテーターに接続するためのインターフェースは、すでに完成しています。私はケンプロのKR-400・KR-500で使用しています。 こちらのインターフェースは、今回製作中のSatBox Miniとは別のものです。 構成や動作の詳細は、ACモーター式ローテーター用インターフェースの紹介記事をご覧ください。 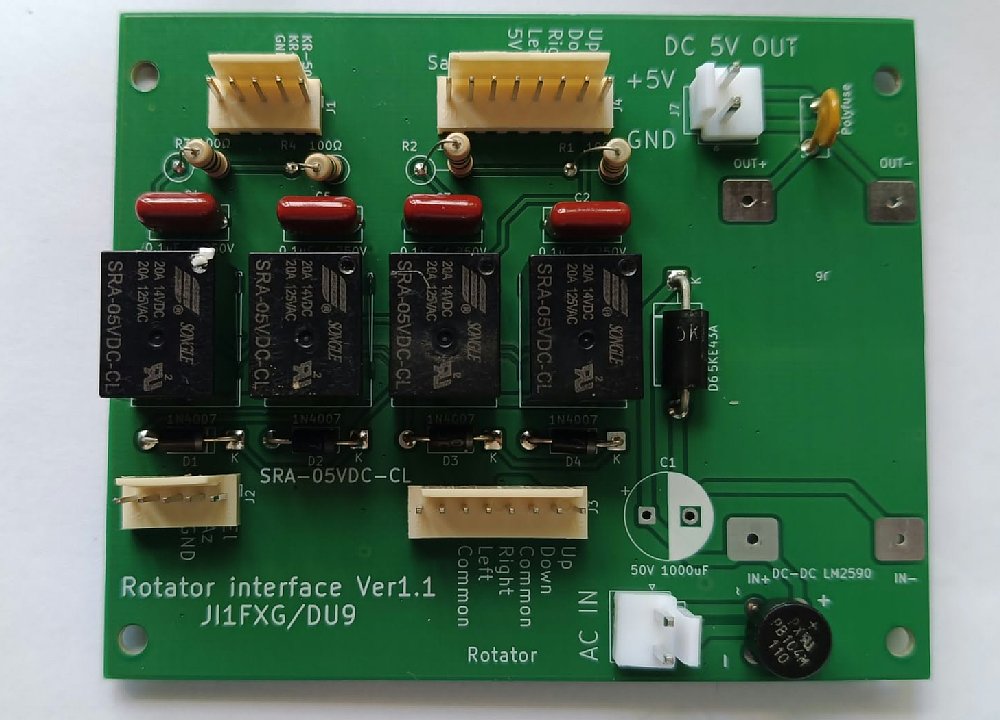 | ||
| 2026年11月08日 2026年11月12日 |