| English | Japanese |
|
昨日までのアクセス |
|
| TOP |
【 リリー日記 】 ミンダナオでの生活日記 |
| 26/10/27 | レピーターコントローラーの機能説明 |
| 26/10/27 | レピーターコントローラー基板とファームウェア |
| 26/10/26 | JTDX自動運用 Ver0.7.7 |
| 26/10/26 | WSJT-Xリモート運用 Ver0.1.6 |
| 26/10/18 | ケンプロローテーターリレーインターフェース 改定版 |
| 26/09/22 | ケンプロローテーターインターフェース |
| 26/09/18 | SatBox Bate版基板とファームウェア |
| 26/06/01 | 気温・湿度・気圧モニター |
| 26/05/21 | JTDXリモート運用BUGFIX |
| 26/04/08 | KENWOOD AT-300をYAESUの無線機で使うESP32-S3ソフト |
| 26/01/04 | log_reciver_Ver2.6.6 |
| 25/11/04 | APRS用TNCソフト Dire Wolf_console Ver1.2 |
| 25/10/11 | APRS用TNCソフトマニュアル |
| 25/10/10 | APRS用TNCソフト Dire Wolf_console |
| 25/09/23 | APRS用TNCソフト Dire Wolf with Hamlib |
| 25/09/14 | AutoCWType_Ver1.5.9 |
| 25/08/10 | ソフトウェア一覧 |
| 25/07/26 | AutoCWType_Ver1.5.8 |
| 25/07/25 | JTDXから1ヶ月分のADIFファイルを作るプログラムVer2.6.5 |
| 25/07/20 | AutoCWType_Ver1.5.5 |
| 25/07/13 | CQマシーンプログラム Ver1.5_2 |
| 25/07/10 | AutoCWType_Ver1.4.2 |
| 25/07/07 | CQマシーンプログラム |
| 25/06/15 | 時刻合わせ Ver0.5 |
| 25/06/10 | Google,DeepL翻訳API |
| 25/06/08 | AutoCWType_Ver1.4.1 |
| 25/04/24 | AutoCWType_Ver1.3 |
AMSATグループからテスト参加を申し出てくださった皆様、ありがとうございます。本ページではテスト用ファームウェアのソースとKiCadデータを公開します。IC-9700は実機未テスト、USB/FTDI接続は未対応です。公開PCBはJLCPCBへ未発注・未検証です。不具合は再現手順とログを添えて JI1FGX/DU9 へご連絡ください。テスト環境の準備手順を下部に掲載しています。
| SatBoxのKiCADによる基板とファームウェア (2026/11/07) | ||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
本ファームウェアはIC-9700対応のためのテストバージョンです 予告なくバージョンアップが行われます 問い合わせ 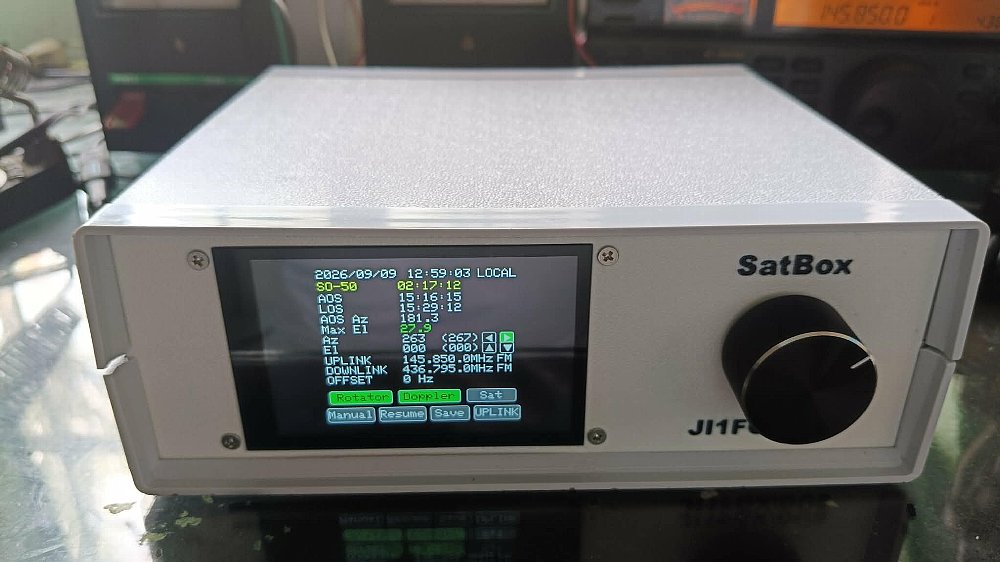
SatBoxの操作説明
https://ji1fgx.com/260909.html |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| ESP32-S3と周辺回路の回路図 LCD・タッチパネル、DS3231時計、ADS1115角度測定、ローテーター接続、USB OTG RESET周辺の構成を示しています。 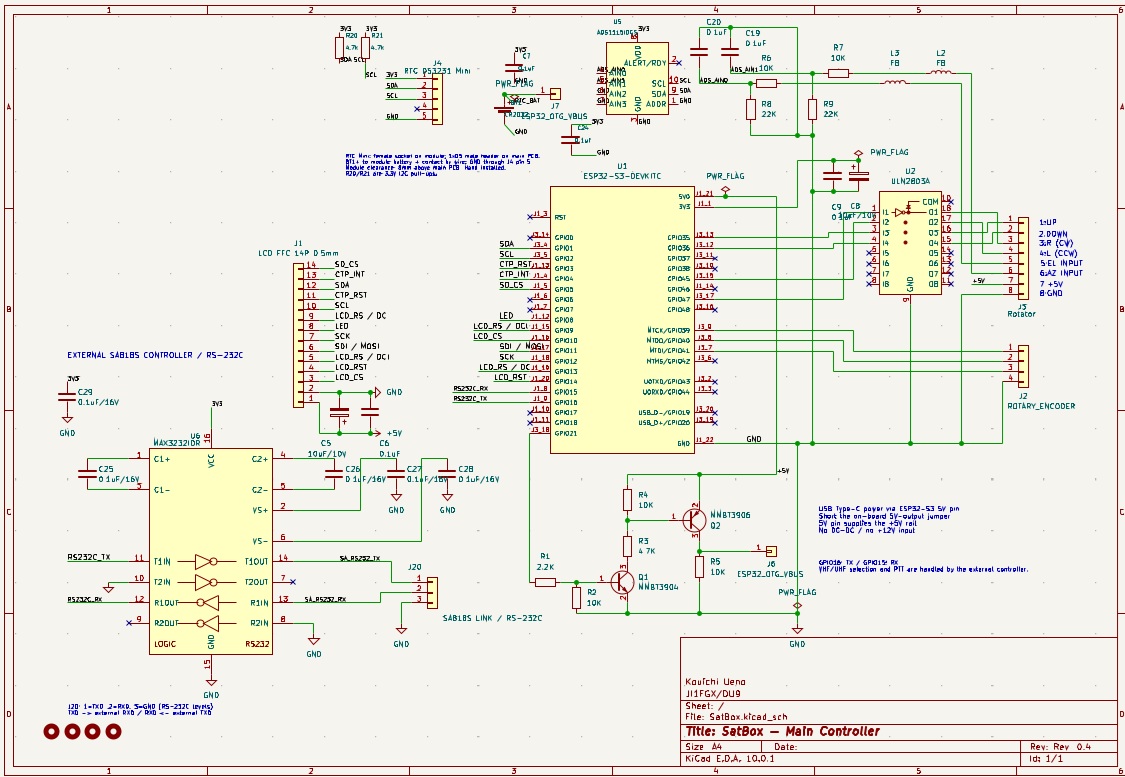 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| 暫定版SatBox PCBの部品配置・配線図 ローテーター制御とドプラー制御はユニバーサル基板でテスト済みですが、このPCBを実装した状態では未テストです。JLCPCBに発注する予定です。 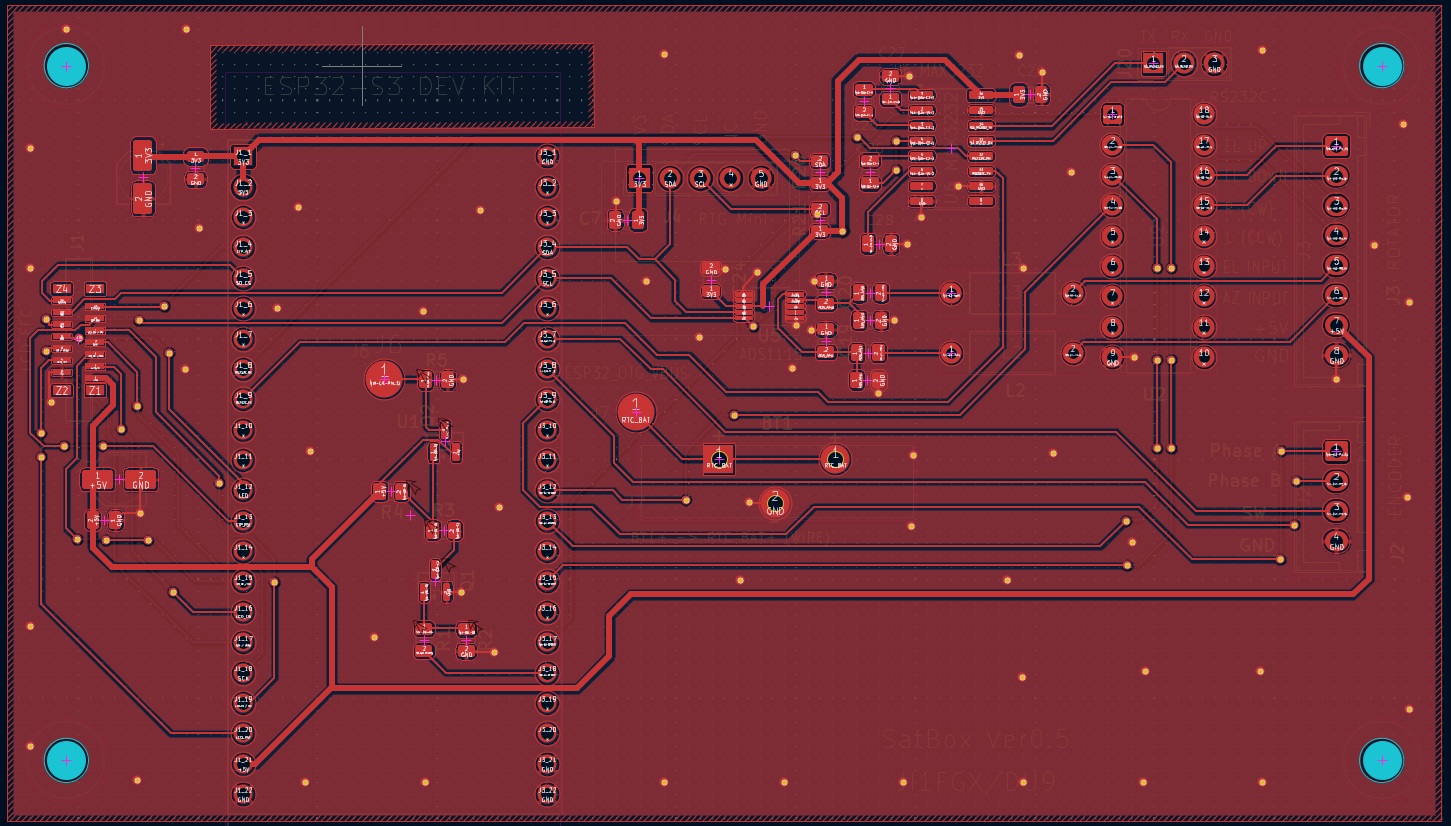 |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
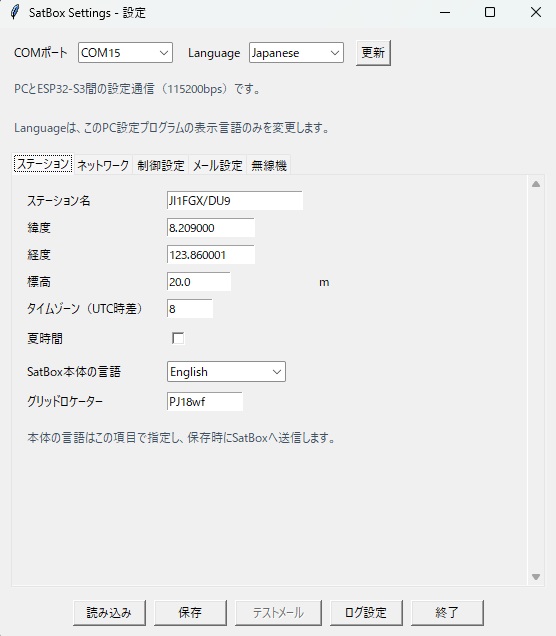
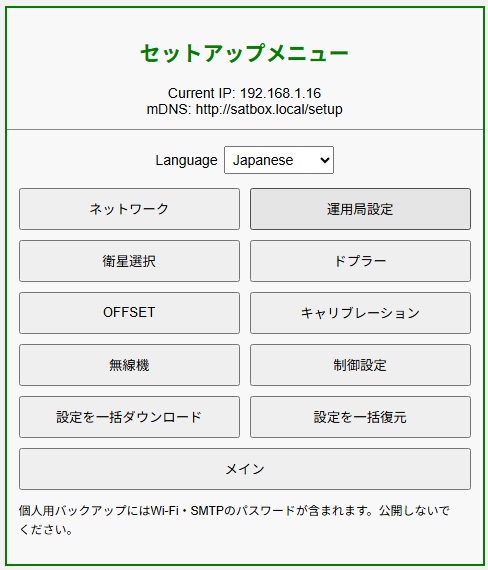
SatBox Ver0.1.1c — テスト環境の準備SatBoxは、JI1FGX/DU9が開発しているESP32-S3ベースの衛星運用コントローラーです。衛星の軌道予測、アンテナローテーター制御、無線機の周波数・モード制御などを行います。ほとんどの設定・操作はPC設定プログラムとWebブラウザーで行えるため、LCDは必須ではありません。 FacebookのAMSATグループでテスト参加を申し出てくださった皆様、ありがとうございます。現時点のファームウェアのソースとKiCad回路図・基板データを、評価・テスト用に公開します。開発中のため、不具合や改善点をご報告ください。 コメントは極力日本語と英語の両方で記述していますが、日本語のみの場合があります。 1. 対応状況と未確認事項
IC-9700のコードには不具合がある可能性があります。動作がおかしい場合は、再現手順と現象をJI1FGX/DU9へお知らせください。模擬テストの成功は、実機での正常動作を保証するものではありません。また、試作機の動作と公開PCBの動作確認は別です。 設定画面にある既存USB接続の表示は 2. 用意するもの
LCDパネルがなくてもテストできます。 ESP32-S3、RTC、PC、Wi-Fiから準備し、無線機、ローテーター回路の順に追加できます。ADS1115やモーター出力回路は、それぞれのローテーターテストを行う場合に必要です。LCDを取り付けない場合も、コンパイル時のTFTライブラリーは必要です。 3. 配線KiCad回路図と RS232Cポートと無線機FT-847とIC-9700はUART1の同じGPIOを、機種選択により排他的に使用します。
RS232Cレベル変換モジュールの接続が必要です。ESP32-S3のGPIOにRS232C電圧を直接接続しないでください。 外部ポートにはモジュールのRS232C側を使用し、ケーブルは無線機・インターフェースの端子配列に合わせてください。
IC-820HのUSB接続ESP32-S3の USBホスト/OTGポート に、OTGアダプタを介してFTDI FT232CのUSB-RS232C変換アダプタを接続します。無線機側は回路図と動作確認済みのIC-820H構成に従って配線してください。USB-TTL変換アダプタはUSB-RS232C変換アダプタの代用品にはなりません。 無線機用USBホスト接続とPC設定用シリアル接続は別です。ファームウェアは GPIO21 でUSB VBUS電源を制御するため、回路図のVBUS電源スイッチ回路も必要です。GPIO21からUSB電源を直接供給するものではありません。FTDI接続中はホストポートを無線機用に使い、ボードに独立したUSB-UART書込みポートがある場合はそちらをPC設定用に使用してください。 RTC・アナログ角度入力・制御出力
角度入力には回路図の分圧・入力回路を使用してください。現在のファームウェアは15kΩ/22kΩの分圧を前提としています。電圧が不明なローテーターの角度信号をADS1115へ直接入れず、使用電源に対するADC入力許容範囲内か確認してください。 制御出力には ULN2803A のドライバー回路が必要です。ESP32のGPIOからモーターを直接駆動しないでください。ACモーター式ローテーターには、別途リレーインターフェースが必要です。 モーター制御テストの前にWebのCalibration画面でAZ・ELを校正し、短時間の手動操作で方向を確認してください。 LCDを取り付ける場合対象は LCD ST7796S、3.5インチパネル です。SPI配線はCS=10、DC=9、RST=14、MOSI=11、MISO=13、SCK=12、バックライト制御=8です。FT6336タッチは共通I2Cバス、RST=3、INT=4を使用します。パネル電源とコネクター端子番号は回路図で確認してください。LCDなしのテストではパネルを未接続にでき、専用ファームウェアへの変更は不要です。 4. ファームウェアのビルド・書込み
Arduino IDEの「ツール」設定提示した設定画面の4MB構成では、次の値を使用してください。
パーティションのメニュー名には「SPIFFS」とありますが、本ファームウェアはファイルシステム領域にLittleFSを使用します。選択する項目は上記のままです。この構成はアプリケーションに3MBを割り当て、OTA更新用の領域はありません。Flash設定は作者と同じハードウェア構成で使用してください。
Wi-Fi、WebServer、Wire、LittleFS、USBホスト関連ヘッダーはESP32環境に含まれます。FTDI通信には本プロジェクトの ビルド状況: IC-9700実装記録では、ESP32全体のビルド試行はWindowsの 5. LCDなしでの初期設定Tkinterが使える Python 3.10以降 とpyserialを用意します。プロジェクトの ローカルの
PC設定プログラムとWebでほとんどの操作ができるため、LCD・タッチ・ローカルエンコーダーは必須ではありません。PCログサーバーは別機能で、基本的な無線機・ローテーターテストには不要です。 6. 推奨するテスト順序
7. 不具合の連絡不具合は、参加を申し出た AMSAT Facebookの投稿・メッセージ、または du9@ji1fgx.com で JI1FGX/DU9 へお知らせください。IC-9700は実機未テストのため、特に報告をお願いします。 次の情報があると確認が進めやすくなります。
ログ・画面を送る前に、Wi-Fiやメールのパスワードなどの個人情報を取り除いてください。 8. KiCadデータについてKiCad回路図と基板データは、レビュー・試作を目的として公開します。JLCPCBへの発注、基板製作、実装後の動作確認はまだ行っていません。 発注前に設計内容をご確認ください。ファームウェアだけでなく、回路図・基板の誤りもご連絡ください。ローテーター用リレーインターフェースはSatBox基板とは別です。 文書作成日:2026年11月6日。実装記録は | ||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| 2026年11月06日 2026年11月07日 | ||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||